电动调节阀技术知识
山武 Azbil 定位器工作原理与调试技术要点
更新时间 2026-05-20 09:01
阅读
山武(Azbil,原 Yamatake)定位器主流为AVP 系列智能型(AVP100/102/300/301),核心是电 - 气转换 + 力平衡 / 电子闭环 + 阀位反馈,实现 4–20mA 信号与阀门开度精准对应;调试以一键自整定(Auto-Setup)为主、手动微调为辅,关键在于气源稳定、反馈安装正确、自整定不中断。
一、核心工作原理(智能型 AVP 系列)
1. 信号输入与比较(电子闭环)
- 接收 DCS/PLC 的4–20mA DC控制信号(设定值)。
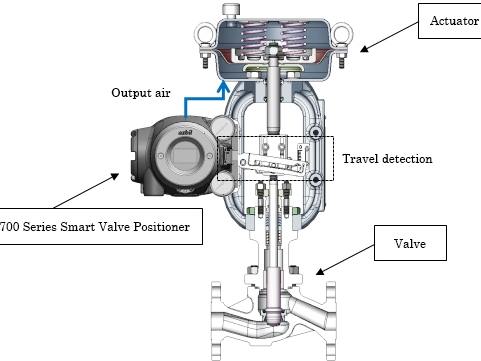
- 非接触式磁性位置传感器(VTD)检测阀杆 / 执行器行程,转换为4–20mA反馈信号。
- 电子模块对比 “设定值 vs 反馈值”,计算偏差并驱动EPM(电 - 气转换模块)。
2. 电 - 气转换(喷嘴 - 挡板 + 气动放大)
- 偏差信号驱动力矩马达,改变挡板与喷嘴间距:
- 挡板靠近喷嘴→背压↑→气动放大器输出气压↑→执行器动作。
- 挡板远离喷嘴→背压↓→输出气压↓→执行器反向动作。
- 核心:力平衡 / 电子平衡—— 当输入力矩 = 反馈力矩时,挡板稳定,阀位固定。
3. 阀位反馈(闭环控制)
- 直行程:阀杆带动反馈杠杆→旋转VTD→检测行程。
- 角行程:阀轴带动磁铁→霍尔元件检测角度→反馈信号。
- 闭环作用:消除滞后、摩擦、气源波动影响,定位精度可达 ±0.1%。
4. 单 / 双作用适配
- 单作用(气开 / 气关):1 路输出,弹簧复位。
- 双作用:2 路输出,双向气压驱动,无弹簧。